


在“130+” 维基矢量空间中以StyloBot模式客户端为行为形状,自动转换身份时崩溃了 “.” StyloBot 作为行为形状
StyloBot 释放系列
- 行为@, @% 不是身份为何StyloBot以行为方式模拟客户?
- ASP=.@NET 用户界面@ : 服务器@ MS K1 在检测结果上方的表面
- 在LongM-Running .NET服务中查找和固定无约束增长使引擎在生产过程中无趣的可靠性纪律
- 檔案型態Script UI: Express, fastifyMS K2 和浏览器组件
- 侧车建筑@ : 检测引擎如何连接到非@ MS K1NET 堆栈
- 学习加快速度“:”适应性学习系统“, 4 -”记忆和裁决缓存
- 静坐不动的测试: 校验纪律 @: 一个 BDF 文件驱动回溯@,load @MS K3和校准
- StyloExptracte {-} 本地学习 HTML 到 标记下转换器: HTML→ Markdown 层与探测器对齐 MSSK2 行尸虫清晰识别捕捉了, 和狗食环让它诚实
当我们第一次练习欺骗."时 我们编织的网络多么缠绕
沃尔特·斯科特
StyloBot检测了欺骗的维持成本 .
无害交通无需发明故事 , 提供线索 MSSK2 或提出开脱罪责的证据
多年前,我曾研究法医学心理学 , 分类行为模式 以辨别潜在的痴呆病症 MS K1 具体记忆损失模式 , 典型常见疾病 MSKO3 补偿 人们无意识地围绕差距建立
多数机器人系统仍围绕身份主张建立 : IP 名声@, @user_-}代理字符串 @,}标题正确性#,如果你幸运的话,也许是一个指纹
一直工作到机器人变好为止
当自动化开始旋转身份时, , @ 模仿浏览器@ MS K1} 在住宅IPs,\QQ 中传播并改写为 @ MSSK3session_ , {" 谁提出这项请求, 却声称自己是MS K6 不再是正确的问题\ .。 更有用的问题是: <: @ MPK9> 这个客户端在一段时间里像什么样?
这是StyloBotMSKO}背后的理念, 它要求@ , consession {,} 重现客户为行为形状而不是静态身份_ MS K3。 它在数十次的行为实验中看到AoverOSSS 会话并研究出哪类客户可以令人信服地产生这种行为=. not dumb UA NSK5 IP 屏蔽\ MSKO}这篇文章是发布系列的第一个条目, 并且解释为什么模型@: 为什么它存在?
这是't理论上的. 此时此页面正在运行的引擎\MS K2 您的雷达在左@;Top Bots 面板是已经在 Stylobot}:中记录的形状
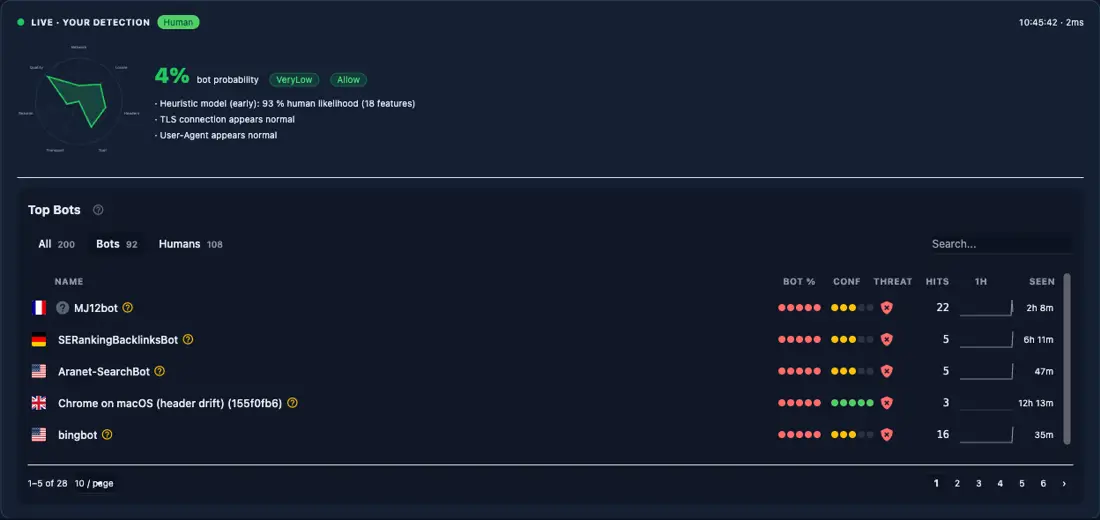
StyloBot完全自由运行, 在未来I'll 出售实时管理和报告@(}尝试和您知道的“...eat{)}但引擎在Exe IS StyloBot}.商业公司刚刚添加了分布式表层 实时 配置 {(} 不重新装入\ ),} 和更多 DB 选项@.
所有来源都在此 https://githubMS K1com}/scottgal}MSSK3stylobot
要安装它 : {\fn黑体\fs22\bord1\shad0\3aHBE\4aH00\fscx67\fscy66\2cHFFFFFF\3cH808080}MACOS (Homebrew)_
brew install scottgal/stylobot/stylobot
stylobot 5080 http://localhost:3000
Linux @( @Qapt @-_Bebian%/#Ubuntu@)}Linux@MSk0pt @MS K1_Debian+MSK2(乌本图_MSK 3} @
curl -1sLf 'https://dl.cloudsmith.io/public/mostlylucid/stylobot/setup.deb.sh' | sudo bash
sudo apt update && sudo apt install stylobot
stylobot 5080 http://localhost:3000
Linux @( @manual # / @ARM#64)#
# Download from GitHub Releases: stylobot-linux-x64.tar.gz or stylobot-linux-arm64.tar.gz
tar xzf stylobot-linux-x64.tar.gz && chmod +x stylobot && sudo mv stylobot /usr/local/bin/
stylobot 5080 http://localhost:3000
嵌入器
docker run --rm -p 8080:8080 -e DEFAULT_UPSTREAM=http://host.docker.internal:3000 \
  scottgal/stylobot-gateway:latest
Nuget {(} 以 ASP} .} 内特核心中继器} < ) } 嵌入 ASP_ MS K1}
dotnet add package mostlylucid.botdetection
dotnet add package mostlylucid.botdetection.ui
builder.Services.AddStyloBot(dashboard => {
    dashboard.AllowUnauthenticatedAccess = true; // dev only
});

app.UseRouting();
app.UseStyloBot();   // broadcast, detection, dashboard: correct ordering guaranteed
app.MapControllers();
弹式板 /_stylobot*M. 侦测在 ~150µs 第一次提出要求后,
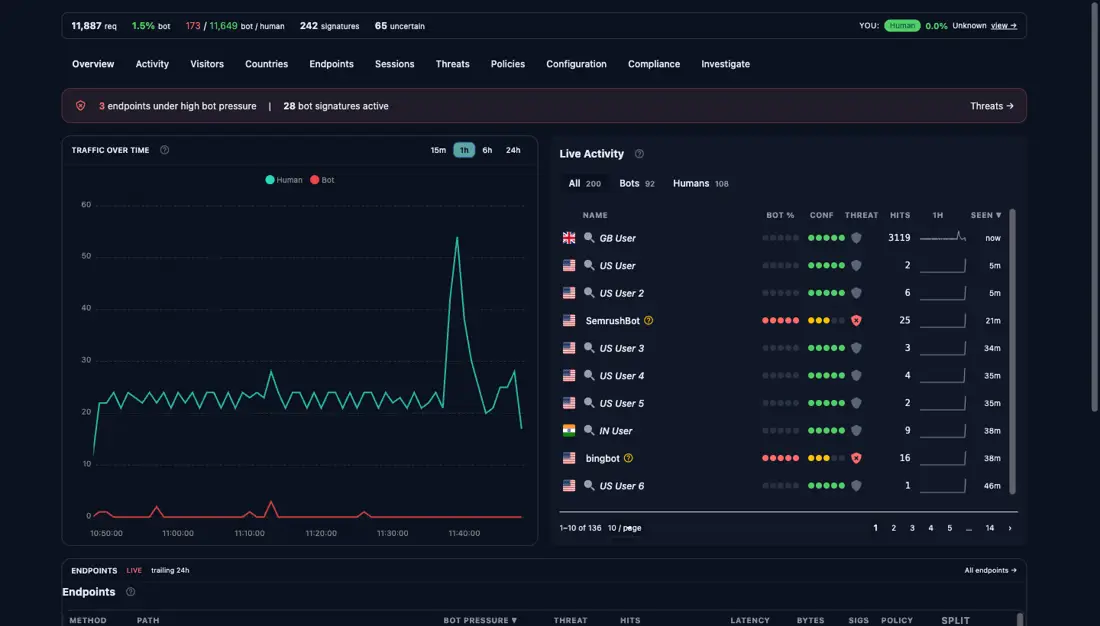
那你就快跑吧 stylobot 5080 http://localhost:3000 和Voila 您的上游地点是 监听 @(_use {--}%mode block 来实际阻塞太过
这是当前 StyloBot 发布系列中的第一个条目 @. @ it解释行为模式@. @ the next post_,} ASP=.@NET 用户界面@,@ 显示该模型是如何在 Razor 视图和控制器中成为应用逻辑的?
我们先看看维权者有什么 ,,再看他们针对什么 MSSK2的辩护是什么? 'Bots{'}是'
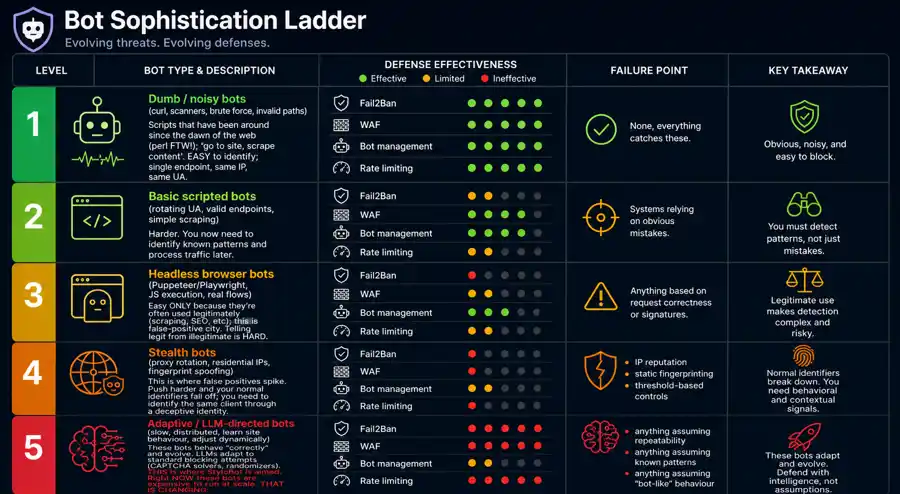
(curl, 扫描仪MS K2brute 強力, 无效路径)
失败点: 所有东西都抓住了这些
自网页“(perl FTW!);”开始出现以来一直围绕的脚本@'go to site @,scriple 内容 @MS K4EASY 来识别;单端点},相同的IPQ,同样的 UA.
( 旋轉 UA, 有效端点 @, 简单切除@)
失败点: 依赖明显错误的系统
您现在需要确认已知的模式和流程流量 稍后@ . @
(Puppeteer/Playwright,JS 处决=,真实流@)
失败点: 基于请求的正确性或签名@. @%
因为他们经常被合法地使用 这是假的 -=阳性城市=.}告诉非法犯法者是HARD+.
-=YTET -伊甸园字幕组=- 翻译:
失败点:
这里的假正数会上升 . 用力推 你的正常识别码就会掉下来 您需要通过假身份识别同一客户.
@(_slow@,}分布式,学习网站行为 *,}动态调整 )
失败点:
这些机器人的行为“"”正确 ",并进化为 “.LMs 适应标准的阻塞尝试 ” @(CAPTCHA求解器@,随机{).}
这里就是StyloBot瞄准的地方 .NQ 现在这些机器人的运行成本非常昂贵
我们穿越时间和梯子 ; * 从简单的身份"(Block IPQ)}移动到需要理解大量交通量和日志文件*.} 为了在“5”级别防范国际通信卫星废料, 需要Intelligent探测和保护.。
@._@ 注意每个选项是如何调整的, 从#1}到关卡 @ 3.{
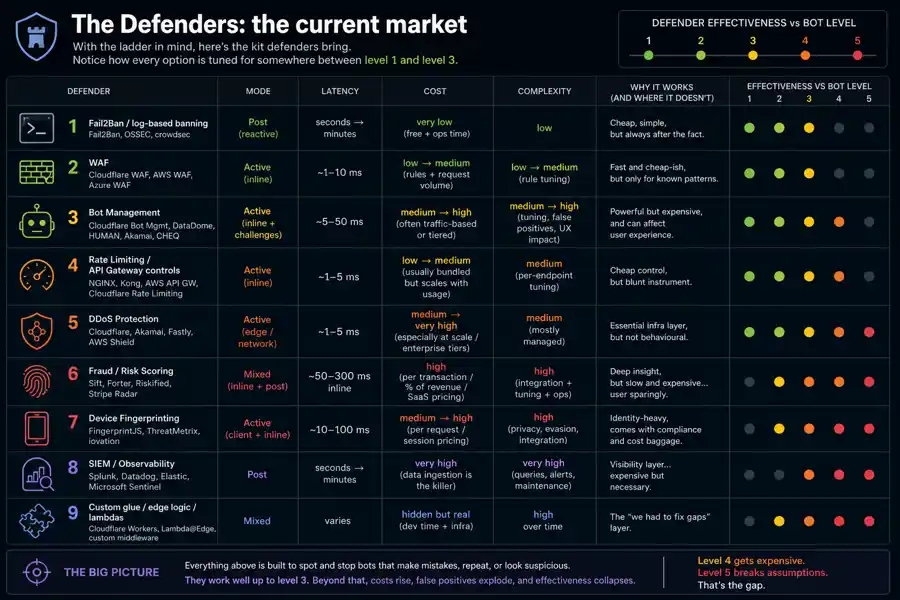
便宜的, 简便的 @,}但总是在事后
快速且便宜@ - @ siche @ MS K1 @ 仅用于已知模式
强大但昂贵 @,,
便宜控制@,但钝器
基本次层 , 但不是行为
深入的洞察@,但缓慢而昂贵 @...#
身份说明:-_Heavy,}符合要求,并负担行李费用
可视性层... 昂贵但必要
"и眔非称 "
在梯子上查看该列表“. ” 每个类别都需要 UA @/ IP来保持可识别性\ ,}或需要手动配置每端点,以避免阻塞 “'”合法=' 流量@.}如果每次请求都经过这个管道...'re SLOW;" 如果每一个请求都会通过这条管线
市场覆盖了顶级机器人的 MST 基数, 在 @1–3. @ it doesn't\ '}(没有答案) #%5.#
在前几篇文章I'中, 行为推断 @._@These'}是成为一个功能的 CHEAT
单级 ' @sensensor@'}现在很容易绕过 MS K2 等级中唯一的常数 {4-5} 攻击是 他们怎样欺骗真主,; 旋轉頭條, IPsMS K2 UAs, 時機 MSOK4 端點. 任何一個感應器都可以被绕過 MSKO6 组合感应器能提高靈敏度 {( 捕捉更多bots}) 但是在靜態系統中它也能引起虛假的正確 □, 因為如果單一觸發器足以阻擋,
行为推断有三件事 : 配置简介 -> 特性特征 -> 记记得@ . @ that@'_s itQ;}无论它是' @sclearRAG 还是斯泰洛博的StyloBot在史蒂罗巴特被记住的是一种行为 矢量@; @ that @ ' @%s what a client 行为 注意行为 %,}无身份.
对 StyloBot 来说, 您是一个投影在 @ 130++# 维矢量空间@ MSC1+%
StyloBot是用于网络交通的行为推导引擎 . 它使用一个大的矢量空间来描述网络请求,并识别自动化与人类的对比
与规则引擎相比,它更接近感官聚变系统 信号信号这些信号是系统 . 检测器只是制作者
市场领袖分享两种形状中的一种, 或者他们依靠简单的静态规则, 就像OWASP feed@)}一样不断更新的“(”或者分析真实交通方式,
StyloBot 旨在开发Fail2Ban @(在上游的Exe,点,并借助企业堆叠的力量\MS K4它下载用户代理商名单*,CVESMSKO6利用{,}和其他折中指标来丰富检测@;,但这些是决定中的一个因素。
在StyloBot 引擎盖下运行着“~49” “'”“捐助人”“MS K2”小块代码,它们看起来像这个“:”
using Microsoft.AspNetCore.Http;
using Mostlylucid.BotDetection.Models;

namespace Mostlylucid.BotDetection.Detectors;

/// <summary>
///     Execution stage for detectors. Detectors in the same stage run in parallel.
///     Higher stages wait for lower stages to complete.
/// </summary>

public enum DetectorStage
{
    /// <summary>
    ///     Raw signal extraction (UA, headers, IP, client-side).
    ///     No dependencies on other detectors.
    /// </summary>

    RawSignals = 0,

    /// <summary>
    ///     Behavioral analysis that may depend on raw signals.
    ///     Runs after Stage 0 completes.
    /// </summary>

    Behavioral = 1,

    /// <summary>
    ///     Meta-analysis layers (inconsistency detection, risk assessment).
    ///     Reads signals from stages 0 and 1.
    /// </summary>

    MetaAnalysis = 2,

    /// <summary>
    ///     AI/ML-based detection that can use all prior signals.
    ///     Runs last, can learn from all other signals.
    /// </summary>

    Intelligence = 3
}

/// <summary>
///     Interface for bot detection strategies
/// </summary>

public interface IDetector
{
    /// <summary>
    ///     Name of the detector
    /// </summary>

    string Name { get; }

    /// <summary>
    ///     Execution stage for this detector.
    ///     Detectors in the same stage run in parallel.
    ///     Higher stages wait for lower stages to complete.
    /// </summary>

    DetectorStage Stage => DetectorStage.RawSignals;

    /// <summary>
    ///     Analyze an HTTP request for bot characteristics.
    ///     Legacy method - prefer DetectAsync with DetectionContext.
    /// </summary>

    /// <param name="context">HTTP context</param>
    /// <param name="cancellationToken">Cancellation token</param>
    /// <returns>Detection result with confidence score and reasons</returns>
    Task<DetectorResult> DetectAsync(HttpContext context, CancellationToken cancellationToken = default);

    /// <summary>
    ///     Analyze an HTTP request for bot characteristics using shared context.
    ///     Detectors should read signals from prior stages and write their own signals.
    /// </summary>

    /// <param name="detectionContext">Shared detection context with signal bus</param>
    /// <returns>Detection result with confidence score and reasons</returns>
    Task<DetectorResult> DetectAsync(DetectionContext detectionContext)
    {
        // Default implementation for backward compatibility
        return DetectAsync(detectionContext.HttpContext, detectionContext.CancellationToken);
    }
}

/// <summary>
///     Result from an individual detector
/// </summary>

public class DetectorResult
{
    /// <summary>
    ///     Confidence score from this detector (0.0 to 1.0)
    /// </summary>

    public double Confidence { get; set; }

    /// <summary>
    ///     Reasons found by this detector
    /// </summary>

    public List<DetectionReason> Reasons { get; set; } = new();

    /// <summary>
    ///     Bot type if identified
    /// </summary>

    public BotType? BotType { get; set; }

    /// <summary>
    ///     Bot name if known
    /// </summary>

    public string? BotName { get; set; }
}
每个探测器都宣布它是什么 , 取决于什么 它返回什么
注:: 这是核心概念 .StyloBot 是具有MINIMAL概念的大型系统
这个阶段的订单是“.Z阶段 ” “0Q”平行运行,并写出信号“MS K2QQS阶段” “MSC3Q”读了以前的东西,而不是从原始请求中重新‘-Qexplecing’.}大多数要求从未跨过该阶段 {0.}
用我的 多数为lucidMSMK0}时间框架 (更多的在它上 a 建筑可重复使用的短时处决图书馆 和 将原子变成一个遥感网络)Q 探测器发出什么 我所谓的'信号@';Q小字符串喜欢 ua.score=0.75 代码LLM @(和系统本身@)使用这些信号来识别效率*;Outo}-Riscoording.
Aside:Ephemeral 也给 StyloBot LFU 提供StyloBot LFu & /滑动\ -窗口处理@MSK2#窗口处理;} 它在保留一个窗口的同时,丢弃了人的要求, 因此如果 未来 请求跨过一个机器人阈值, 我们可以回头看并重新处理旧的线条以获取线索@.}这个机制应该有自己的pos*;}因为现在只要知道它为什么在稳定状态下留存不花费任何费用
StyloBot 拥有“49”探测器的StyloBot 每份请求,其运行量都很少超过 “5-7”,每份请求都是“MS K3 ” 这些是 @'t 49}独立裁决 *; 他们观察相同基本行为的方式=, 每一个提供证据来证明单一的行为模式.}
它只使用它需要的东西 .
快速路径@( @ the 通用例 @). @ 5-7=SUPER快速 @(sub-millisecondMPK3}最初的检测器和指纹师.}它能从指纹中决定你是什么样东西 还有你的下一个请求很可能是MS K5 content}->}资源路径>).}然后,它预测下个请求",}与实际到达的日期相比只有形状不同时才会升级
缓慢路径 @ ( @ 这个有趣的案例 @ MPK1 @ 关键是 缓慢的路径从请求管道中流出@.}您的使用者'}%s spons responsible out on the fast -path advication=;} 慢路是浓缩下一步发生的事情的通路
当快速的路径是 模糊不清 }或当请求看起来新颖的“”攻击模式 *,新的CVE探针,}一个LLM-驱动的剪切机在尝试某种我们拥有过'的指纹的东西时 MPK11} 当它打开了全速.}所有49探测器运行着.的时候 情报阶段咨询了一个LLAM 它可以接收完整信号捆绑和贡献分辨率的另一维度
您有两种升级选项 @ : @
无论哪种方式 ,\ 触发升级的要求已经响应了\ MPK1 没有办法让慢路为用户增加毫秒 'Qs pageload.}
当您必须同时支付,, 并且永远不要在用户“'”上支付这些钱时, “:”支付微秒。 会 每一个缓慢的-pat裁决 作为新的快讯 -path 信号=,}所以下次廉价探测器抓住那些昂贵探测器发现的东西时 学习加快速度.
整组的层(}你只看到它们都在一个缓慢的MS K1}path 请求中 真正需要每个角度\ ):}
| @ | % 層面 @ | @ 偵測器 @ I | # 它抓住什么了 @ MPK3 @ |
|---|---|---|---|
| 身份识别特征 | 簽署 , 校正 MS K2 周期性 * | *UA 旋轉 *MSOK4 身份因子 *MS K5 时间型態 NSK6 | |
| 议定书议定书 | TLS(JAMSKO2JaMS K3TCP}TMK4IPMPK5p0fMSOK7HTTP/2,H TTPMAK9運輸MSKK10StreamAbuseMSQK11spoofed浏览器指纹MSC12协议不一致 | ||
| 行为 | 波形 MS K1 会话Vector , 高级Bachehavior, CachebehaviOR}, Cookie Behahior , 資源資源水流MS K6 內容序列 | Tiring 樣式MSKO8 Markov taxMSQK9 失蹤资产MS k10 page{-load 序列偏差MSC12 | |
| 内容内容内容 | +用户主机,+信头,+AiScraper},+Haxor=,+安全工具#,+版本Age+ | +已知机器人K7+攻击有效载荷@,+不可能的浏览器版本 @ | _ |
| 网络网网 | IP, Geo ChangeMS K2 回應Behavior, 多列校正, CveProbe @ | 數據中心IP}, 不可能的行程@,CVE surningMSKO8 cross_-layer不匹配 | |
| 情报情报情报 | 快速纸面截图,呼号BiasMS K2时标估 MSSK3Croup,相似性},Intent { | 历史名声,Leiden cropMSKO8HNS类似性MSOK9威胁评分MSG10 | |
| 欺诈 | 点击Fraud, PiiQueryStringMS K2 IAB SIVT: 數據中心/VPN}/無頭 | ||
| 大赦国际 @ | }{50-地物模型: (<1ms*),}用于模棱两可案例的选用LLM < | >} | |
| 客户客户 @ | _JS计时探测器#,}无头检测@,PoW挑战 * | * |
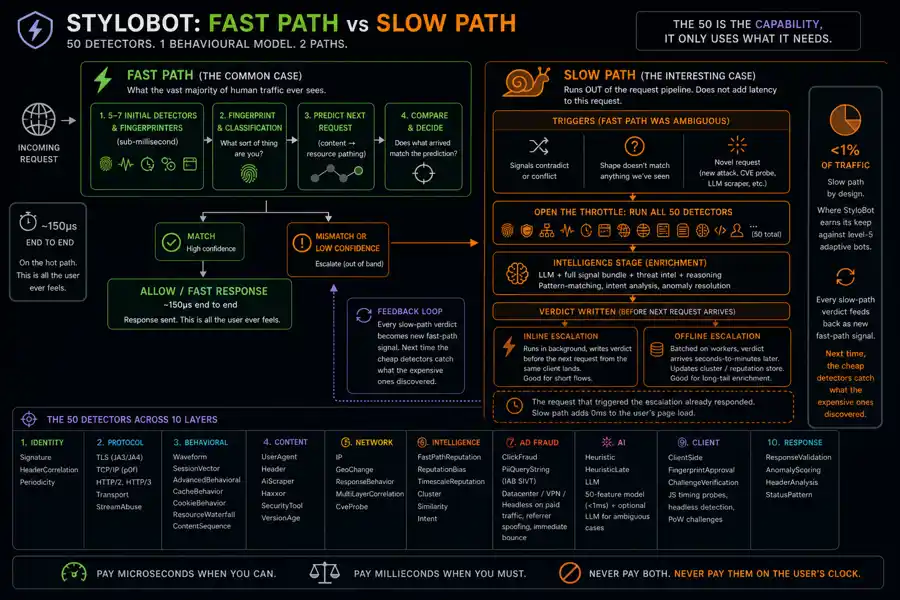
使用“49”探测器和数百个信号 我们拥有关于每个客户端的元数据 位置位置位置 在 {130+} 维空间\ .} 中
仪表板显示的是 预测数 (维基百科) 根基矢量空间@, 崩塌在七个轴 @: 网络}, locale,头 ,工具 <, Transport, 会话{,QQQMSKO9A MS K10low 分辨率MS K11 人类实际可以读取的指纹图像=.}
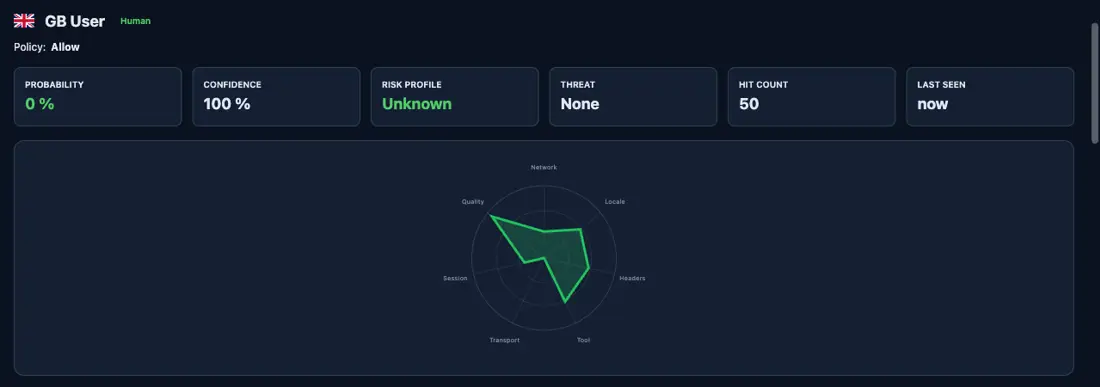
这些形状与人类不同
人类很吵,但是 结构的一致性.Bots是一致的,但 结构错误.
这里的' 与此网站所记录的已申报机器人的预测相同 @:
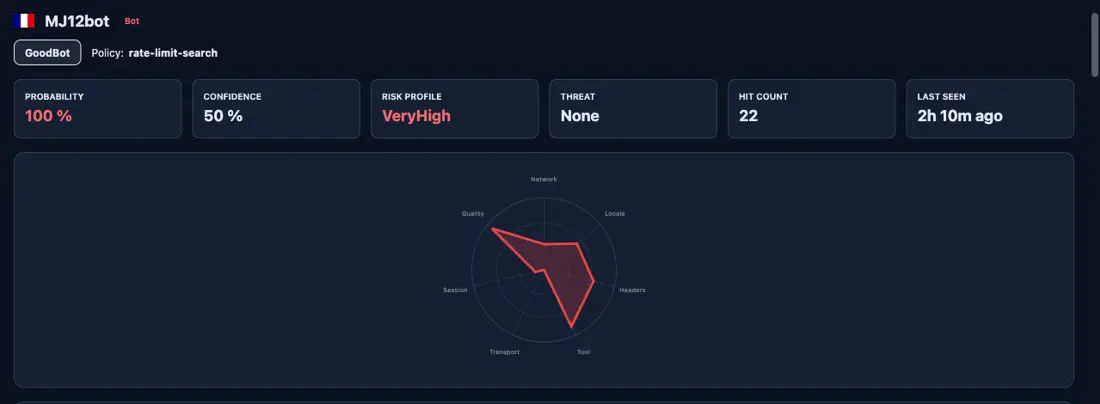
两个客户端\ ,}相同的七条轴,}两种不同的颜色 从绿色向红色.}风险配置从未知到Verhigh在“(}TLS*,}HTTP协议”下面的指纹字段 *,}无头指示@)}以非“MS K9’cleennial value .}来弹射无头指针
一旦你能看到形状, per-#Dadtor Informission sjective scription 评分停止对个别';}重要的是投影是像人还是假扮人类?
系统收集 ZERO PII.}只要一个会话看似完全人性 % 它可能甚至可以 be be 是 寻找自动的candences @,}甚至人类指纹,这些指纹后来被作为机器人使用 ,}是形状真正让它们消失的地方. *
一旦一切都是形状 ,+#bots停止躲藏 彼此\ @._他们聚在一起>.}
StyloBot 运行 Leiden社区检测 这个把戏是从我的Greagrag 工作中借来的批发 如果您读过 GreagraG:}为什么矢量搜索断开于 Corpus 级别 和 图图RAG 部分 *2: 最低可视图形 {\fn黑体\fs22\bord1\shad0\3aHBE\4aH00\fscx67\fscy66\2cHFFFFFF\3cH808080}你已经看过这个精确的图案了... 意义社区 文档块上方的文档块, 这样查询就可以拉出整个连接的想法, 而不是断开的片段@ . @ 在这里它做结构相同的工作 行为 向量@; @% communications librackets 移动的客户群群 #.}相同算法\ ,}相同的洞察@ ,}不同的域@MS K4 博特家族在图中只是个社区而已 a greagrag 主题与文本一样的形状=.}
如果您在“.”之前做了图形组合, 两个值得删除的问题 。 莱顿慢下来,因为 @|#V|}和@|E|* 是的, 这就是为什么输入不是 " 每一个请求都见过的@." SignatureCacheSize{\fn黑体\fs22\bord1\shad0\3aHBE\4aH00\fscx67\fscy66\2cHFFFFFF\3cH808080} LowMemory @)+一个紧凑的中央机器人层 用于长尾尾巴@.}{|V|}是 conquigig-MSK4 被绑定 ♪;MS K6E|}由HNSW=-受困 M 每个相邻邻居的节点@. 使得这项工作得以运作的约束性纪律包含在 在LongM-Running .NET服务中查找和固定无约束增长. 在“130” 维度“ ?” 的连结崩溃 以天真的形式,StyloBot 绕开了两条路... ...."HNSW的相似性... M 和 ef_construct, 和引擎在 从学得的原型锚起漂移 而不是所有原始空间的-pairs距离@,}所以问题始终是 @"}这个客户端从先前的?"移到哪里了?
拥有相同来源的 Bots 即使他们旋转了 IPs @'#,headers@,}指纹和时间标记 .它们看起来都是一样的
给StyloBot两个超级大国免费的:
这里也是相同矢量的相似性搜索@( @HNSW+)_QQ 赢得了它的保存 @;}#"}给我看看与此请求最接近的东西 现在20}是恒定的-time question*,}不是历史扫描>.}
@(_Future UI 想法显示@,}目前尚未执行 @MS K2
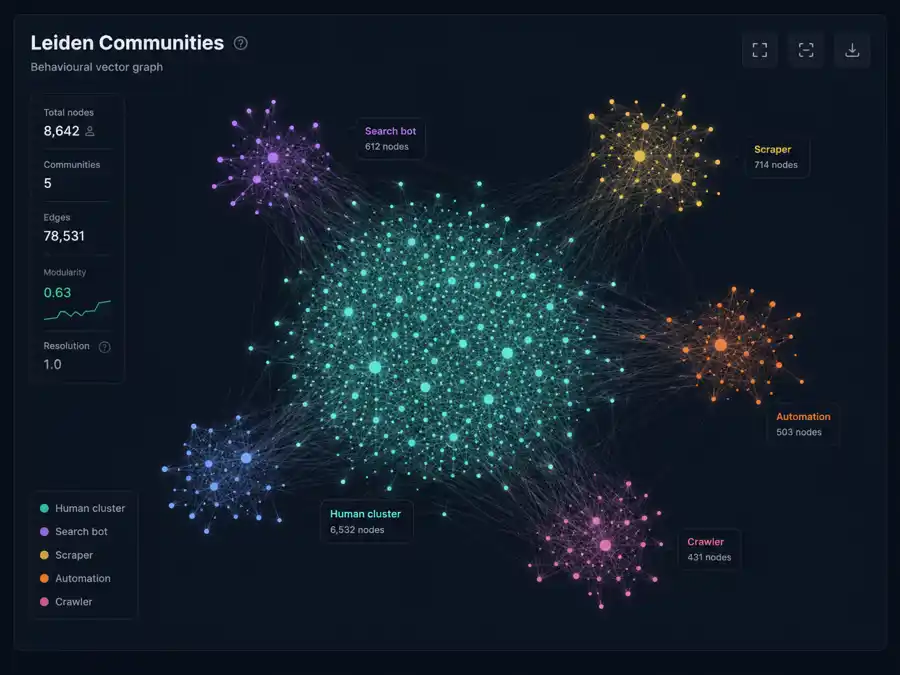
注意我在正确配置'时没有注意到我说什么,因为它有一个好的默认设置。 学会学习.
当它运行配置时 您的交通流量 并理解 您的用户@ . @ 不令人毛骨悚然 @ MPK1 @ 它能解决请求模式@ MS K2 @ 终点@ I, @ 和时间看起来像您的人对自动交通的考量@ MASK4}
您可以随后决定,}或者让系统来处理它, @ ( 设置一个bot门槛 说\ 0.8 和\ I0.6 安全端点@). 船舶的默认值是好的_; 您交通几小时后出现的默认值更好一点
StyloBot 是 NOW Live@. @SelfZQ} SyloBot 已托管 Bot 检测 *.开放源@MS K3 开放源 次 @49 探测器. 完整决定 track.隐私{-Aware}.AI 没有LMs的热路.探测引擎MSkK10 检查引擎MPK11盘Nuget proup=, Nuget passNusMSsk12 网关 ExeMS K13全部在运输, FREE正在自行运行 GithubMS .comMS K1scottgal/stylobot (星际机器人) 或 brew install scottgal/stylobot/stylobot 指向你的上游 .
商业管制位于顶端 : 现场配置,没有重新加载,中央机队仪表盘MS K2 坚持,}商业LLM提供商{. NSK5 mo /域MSKO6 30- day trial_, 没有信用卡>. Open}MSKK10来源和慈善项目获得补充许可证MSC11 联系我们核心引擎在您的fra@,#永远 @.}保持免费
下一则发布序列中的“:” ASP=.@NET 用户界面, 采取在此描述的行为分类, 并将其暴露于 Razor, 表格 @, 和控制器策略@. 之后 @MS K4 在LongM-Running .NET服务中查找和固定无约束增长 包含可靠性的重新工作, 让引擎永远坐在一个 Pi 上而没有操作员的干预@, @% 与 StyloBot 矢量层作为工作示例Q.}
如果您想要更老的技术线索\ - 到此发布序列@, 部分#1, 部分#2,和 部分#3 行为推断基础就生活在 行为推断, 信号管道 短讯信号“,”和“Leiden ” 图图RAG 和 图表( G) 部分 @ 2 @%.

© 2026 Scott Galloway — Unlicense — All content and source code on this site is free to use, copy, modify, and sell.
